工厂车间采购无人清洁设备,决策者最担心的往往不是"洗得干不干净",而是"会不会撞人、会不会被卡住、会不会三天两头停机"。
毕竟车间不是空旷的展厅——叉车来回穿梭、托盘临时堆放、工人突然横穿、地面还有油污和反光。单一传感器在这样的动态环境里很容易"看走眼":激光雷达怕透明玻璃和强光,视觉摄像头怕暗光和粉尘,超声波探测距离太短。一旦避障失灵,轻则设备停机影响生产,重则造成安全事故。
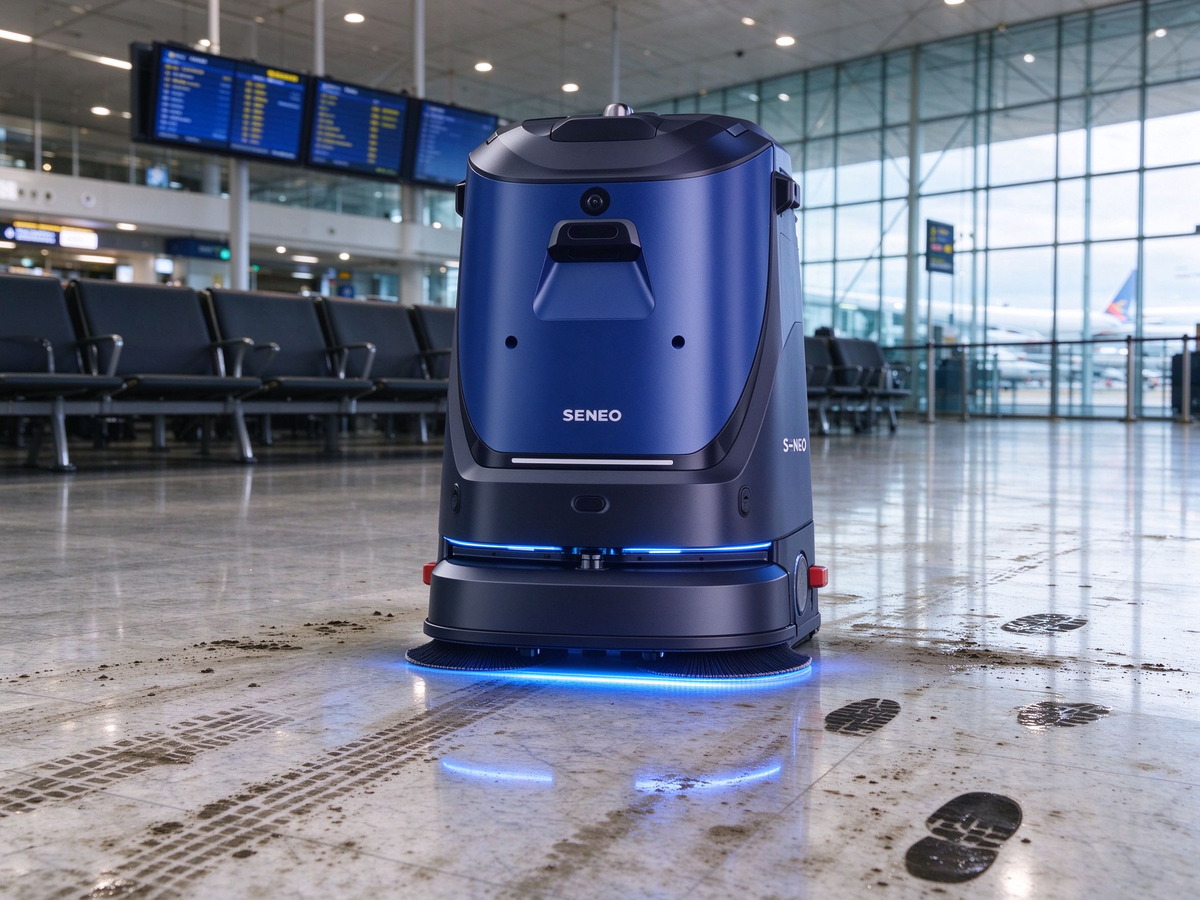
大犀SE-R6清洁机器人采用360°多线激光雷达 + 视觉融合感知的多模态方案,用"多双眼睛"互相校验,在复杂车间里实现稳定避障与自主通行。
一、多模态感知:为什么"单传感器"不够用?
先说结论:复杂工业环境里,没有一种传感器能通吃所有场景。
| 传感器类型 | 擅长 | 短板 |
|---|---|---|
| 激光雷达 | 测距精准、360°覆盖 | 对透明玻璃、黑色吸光物、强反光地面识别不稳定 |
| 视觉摄像头 | 能识别物体类型(人/车/托盘) | 受光线、粉尘、水雾影响大 |
| 超声波/红外 | 近距离补盲 | 探测距离短,易受干扰 |
大犀SE-R6把**多线激光雷达的"精准测距"和视觉系统的"语义识别"**融合在一起:激光雷达负责"前面有东西、距离多少",视觉系统负责"那是什么、该停还是该绕"。两种传感器交叉校验,单一传感器波动时另一方可补位,大幅降低误判和漏判概率。
二、SE-R6实测:三类典型车间场景怎么躲?
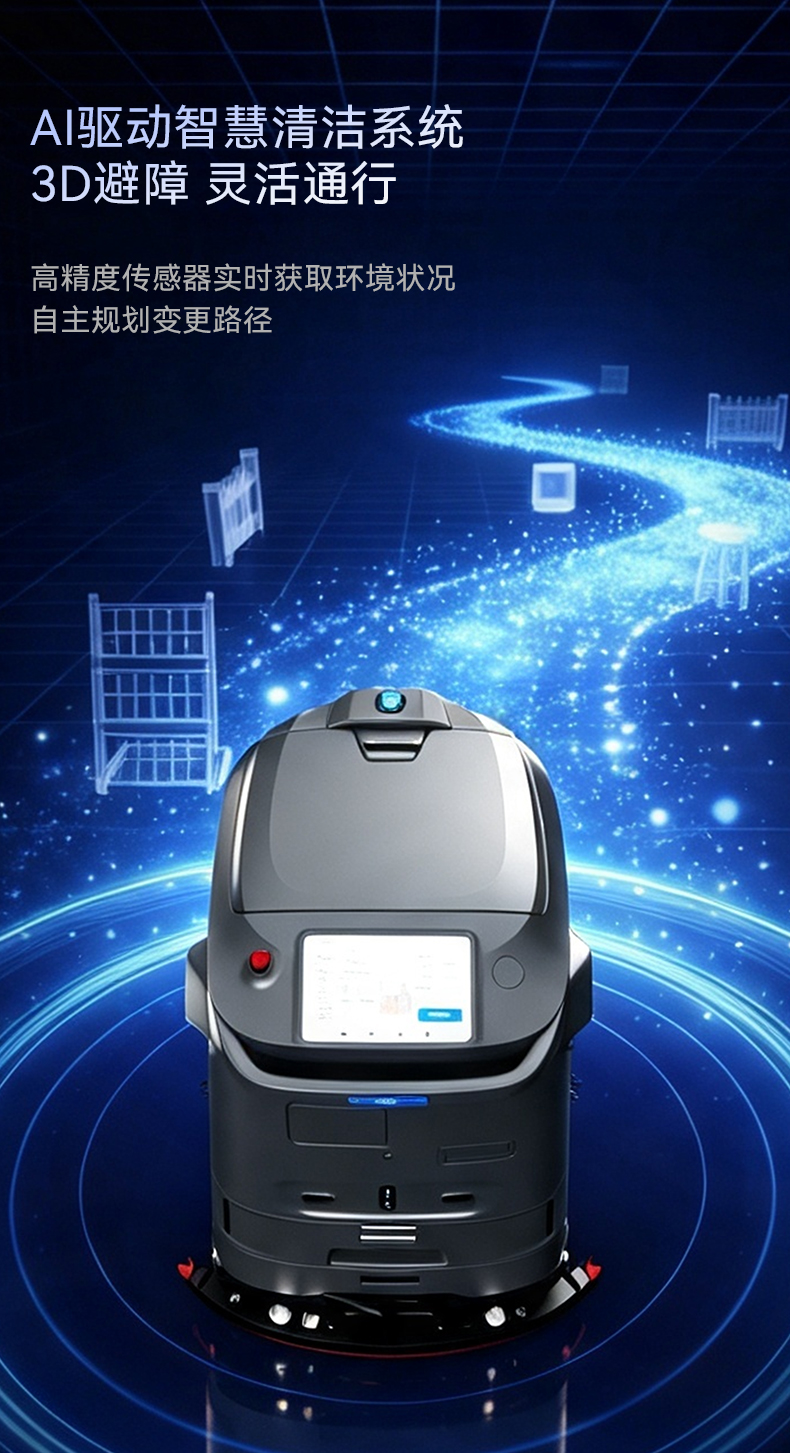
场景1:叉车通道——动态障碍物主动避让
制造工厂的叉车通道是最考验避障能力的场景。叉车速度快、体积大、行驶轨迹不可预测。
SE-R6在360°激光雷达的持续扫描下,能实时感知前方移动物体的距离和速度变化;视觉系统进一步识别出"这是叉车",提前减速并主动让行。据实际工厂案例反馈,设备在叉车与托盘穿梭不息的车间通道里,能做到遇叉车自动避让、遇工人主动停驻。
场景2:货架密集区——窄通道精准穿行
物流仓库和车间物料区货架林立,通道宽度常常只比机身宽一点点。SE-R6通过高精度激光SLAM建图,提前掌握通道宽度和货架位置,结合实时感知数据微调行驶轨迹,在窄通道中平稳穿行,不蹭货架、不卡通道。
场景3:人流密集区——遇人即停,安全优先
在商超卖场、食堂、办公楼等人员密集场所,SE-R6的视觉系统能识别行人特征,遇到挡路人员会先停下来等待,待人员离开后继续作业。定远大润发门店的实际运行反馈是:**"它很有礼貌——移动时很平稳,遇到有人挡路总会先停下来。"**这种"宁停不撞"的策略,是公共场景安全运行的底线。
三、技术拆解:SE-R6的感知与导航架构
360°多线激光雷达:无死角扫描
多线激光雷达相比单线雷达,能同时扫描多个高度的障碍物,不仅看得到地面上的托盘,也能识别悬空的货架突出物和低矮的障碍物。360°旋转扫描确保设备周身无盲区,后退、转弯时同样安全。
视觉融合感知:看懂"是什么"
摄像头配合视觉算法,对障碍物进行语义分类——是人、是叉车、是纸箱还是墙面。这让SE-R6不只是"躲开一个东西",而是能根据不同障碍物类型采取不同策略:对人主动停驻,对固定障碍物规划绕行,对临时堆放物标记禁行。
激光SLAM导航:厘米级定位,零地面改造
SE-R6采用激光SLAM无轨导航方案,无需铺设磁条或粘贴二维码,30分钟左右即可完成6万平方米高精度3D点云地图构建。设备自主规划最优清洁路径,支持断点续扫、跨楼层作业,电量不足时自动返回工作站充电。
特征障碍物识别与虚拟墙
对于车间里的立柱、设备基座、危险区域等固定障碍物,SE-R6可在建图阶段标记为"特征障碍物"或设置虚拟墙,后续作业中自动避开,无需每次重新识别。
四、避障之外的"硬核清洁力"
避障能力强只是前提,洗得干净才是根本。SE-R6在感知系统之外,清洁能力同样扎实:
45KG对地压力——相当于一个成年人坐在滚刷上,能剥离机油、胎印等顽固污渍;
820rpm滚刷转速——高速旋转配合高压,一遍带走脏污;
2700㎡/h清洁效率——一个班次可完成上万平米车间清洁;
120L双水箱 + 80Ah磷酸铁锂电池——续航4-5小时,支持2小时快充,换班间隙"回血"继续干。
扫地+洗地+尘推三合一——一台设备覆盖从粗清到精洁全流程。
五、哪些场景最需要多模态避障?
制造工厂车间:叉车、AGV、工人混行,动态障碍物多;
物流仓库:货架密集、托盘临时堆放,通道狭窄多变;
商超卖场:人流密集、购物车随意停放,安全要求高;
医院/机场:24小时有人流动,设备必须"零碰撞";
地下车库:光线暗、立柱多、车辆进出频繁。
如果车间环境相对固定、人车流量小,基础避障方案可能够用;但只要是动态障碍物多、安全要求高、需要真正无人值守的场景,多模态感知就是刚需。
六、选型建议:看避障别只看"有没有雷达"
采购无人清洁机器人时,避障能力至少要看这四点:
是否多传感器融合——单一雷达或单一视觉都有盲区,融合方案才可靠;
是否360°全覆盖——后退、转弯时的盲区是事故高发区;
是否支持动态避障——能识别移动物体并预判轨迹,而非只会"撞了再停";
是否有实际场景验证——实验室表现和车间实测差距很大,优先看落地案例。
大犀SE-R6已在制造工厂、商超卖场、机场医院等多类场景中完成实地部署,避障表现经过真实工况验证。
结语
无人清洁机器人能不能在车间"站住脚",避障能力是第一道门槛。大犀SE-R6通过360°多线激光雷达与视觉融合感知的多模态方案,在叉车穿梭、货架密集、人流复杂的真实车间里实现了稳定避障与自主通行。对追求降本增效、又担心安全风险的工厂和物业来说,多模态感知不是"加分项",而是无人化落地的"必选项"。
索取大犀SE-R6清洁机器人避障方案与报价,欢迎联系:
服务热线:199-6509-5753