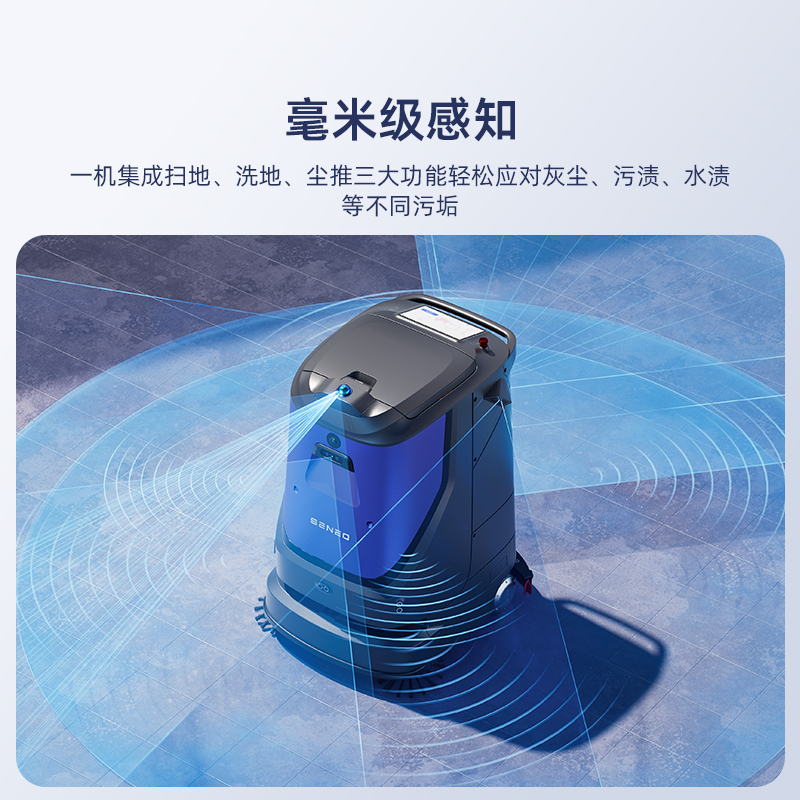
商用清洁机器人想要在真实复杂场景稳定作业,单纯依靠单一传感器很容易出现漏识别、定位漂移等问题。大犀 SE-R6 无人洗地机核心采用360° 激光雷达 + 视觉融合感知方案,搭配超声波、IMU 惯性传感器做辅助感知,依靠多传感器融合算法,实现厘米级定位、动态障碍物识别,解决写字楼、工厂、商超等人机混行环境下的自主导航与安全避障难题,是实现夜间无人值守清洁的核心技术基础。
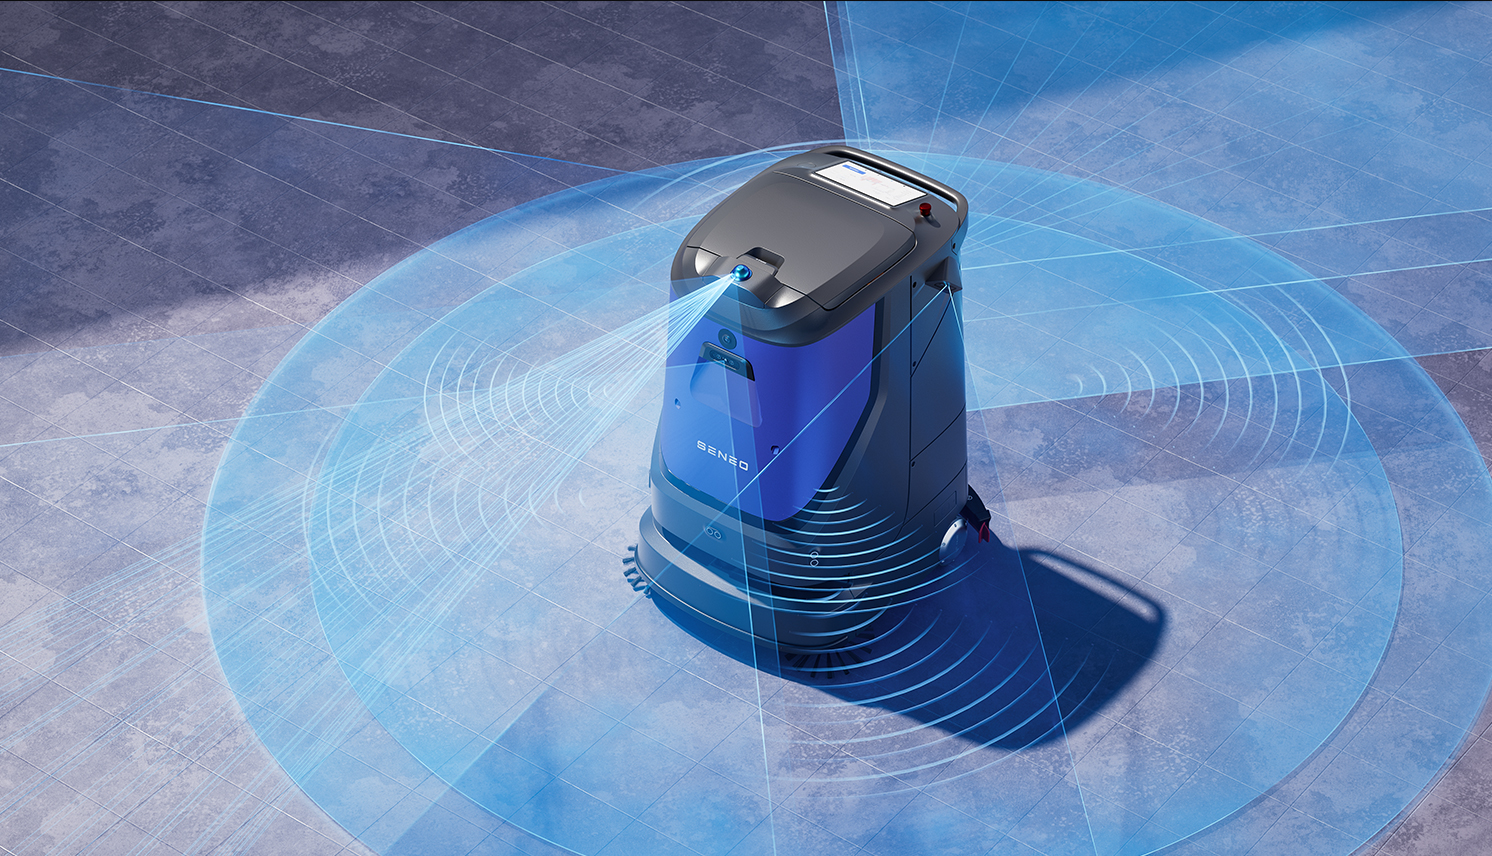
单一激光雷达只能获取环境空间轮廓,对于低矮物体、透明玻璃、细线等物体识别能力有限;纯视觉方案又容易受光照强弱影响,暗光、反光地面下识别稳定性下降。大犀 SE-R6 把两套感知系统结合,各司其职,相互补盲,构建全方位环境感知能力。
| 感知模块 | 核心作用 | 场景优势 |
|---|---|---|
| 360° 多线激光雷达 | SLAM 同步建图、实时定位,采集环境点云,构建场地数字地图,定位精度可达厘米级 | 不受夜间暗光影响,大面积仓库、写字楼可快速建图,货架、墙体等静态物体稳定识别 |
| AI 视觉相机模组 | 物体语义识别,分辨行人、推车、线缆、玻璃门、低矮纸箱等目标 | 弥补激光雷达短板,识别透明玻璃、细绳索等激光难以识别的物体,区分障碍物类型 |
| 辅助传感器(超声波 + IMU) | 近距离探测、姿态校准,机身触边安全防护 | 近距离障碍物兜底防护,防止碰撞,设备移动过程持续修正位置偏差 |
360° 激光雷达可以全方位扫描周边环境,首次进场时自动完成 SLAM 建图,生成场地数字化地图;后续每次启动,机器人依靠激光点云信息实时匹配地图,确认自身位置,即便场地内局部物品临时挪动,也不容易出现迷路、定位漂移。激光雷达可以全天候工作,夜间低亮度环境下性能不受影响,完美适配夜间无人清洁作业。
视觉模组负责 AI 语义识别,不只是简单判断前方有没有障碍物,还能识别障碍物是什么:区分行人、叉车、托盘、电线、玻璃隔断。遇到行人,机器人会提前减速、声光警示,规划绕行路线;识别到玻璃墙面,不会误判为空旷区域直接前进。激光雷达负责 “定位测距”,视觉系统负责 “看懂物体”,两套数据交由机器人边缘计算单元实时融合处理,毫秒级做出路径决策。
依托这套感知系统,SE-R6 支持自动规划最优清洁路径、断点续扫、贴边清洁、自动回充。还可对接梯控系统,实现跨楼层自主作业,满足多层写字楼、多区域厂房的清洁需求。管理人员在后台可以查看机器人实时位置、清洁任务进度、作业报告。

应用场景实测效果介绍
甲级写字楼:大堂大面积玻璃隔断、走廊立柱多,人流昼夜变化大。360° 激光雷达稳定定位,视觉识别玻璃门,夜间无人作业不撞墙,白天遇到行人主动避让。
大型物流仓库:货架密集,托盘、叉车频繁移动,人机混行。SE-R6 实时识别动态叉车,提前减速绕行,大面积库区自主规划清扫路线。
购物中心:白天人流量巨大,地面杂物类型多。多传感器融合降低误判概率,避开购物车、散落纸箱,保障日间辅助清洁与夜间深度清洁稳定运行。
常见问题与技术专家解答(FAQ)
Q:SE-R6 在黑暗环境夜间作业,视觉相机还能正常工作吗?
A:可以。核心定位依靠 360° 激光雷达,不受光线影响;视觉模组自带暗光补光设计,夜间环境依旧可以识别低矮障碍物与玻璃墙面。
Q:场地内货架、设备经常挪动,机器人需要重新建图吗?
A:不需要重新建图。激光 + 视觉融合系统可以识别环境动态变化,局部物品移位可实时调整路径,只有场地整体布局大幅改动才需要重新建图。
Q:机器人遇到地面散落电线、细绳,能不能识别避让?
A:可以。AI 视觉模组针对细线、线缆这类低矮细目标做识别优化,配合近距离超声波传感器,降低卡线风险。
大犀售前咨询热线:400-858-8830,售后专线:400-078-8182,销售经理(大犀厂家唯一电话)电话:19965095753(可加微信),大犀官网: https://www.daxiclean.com。