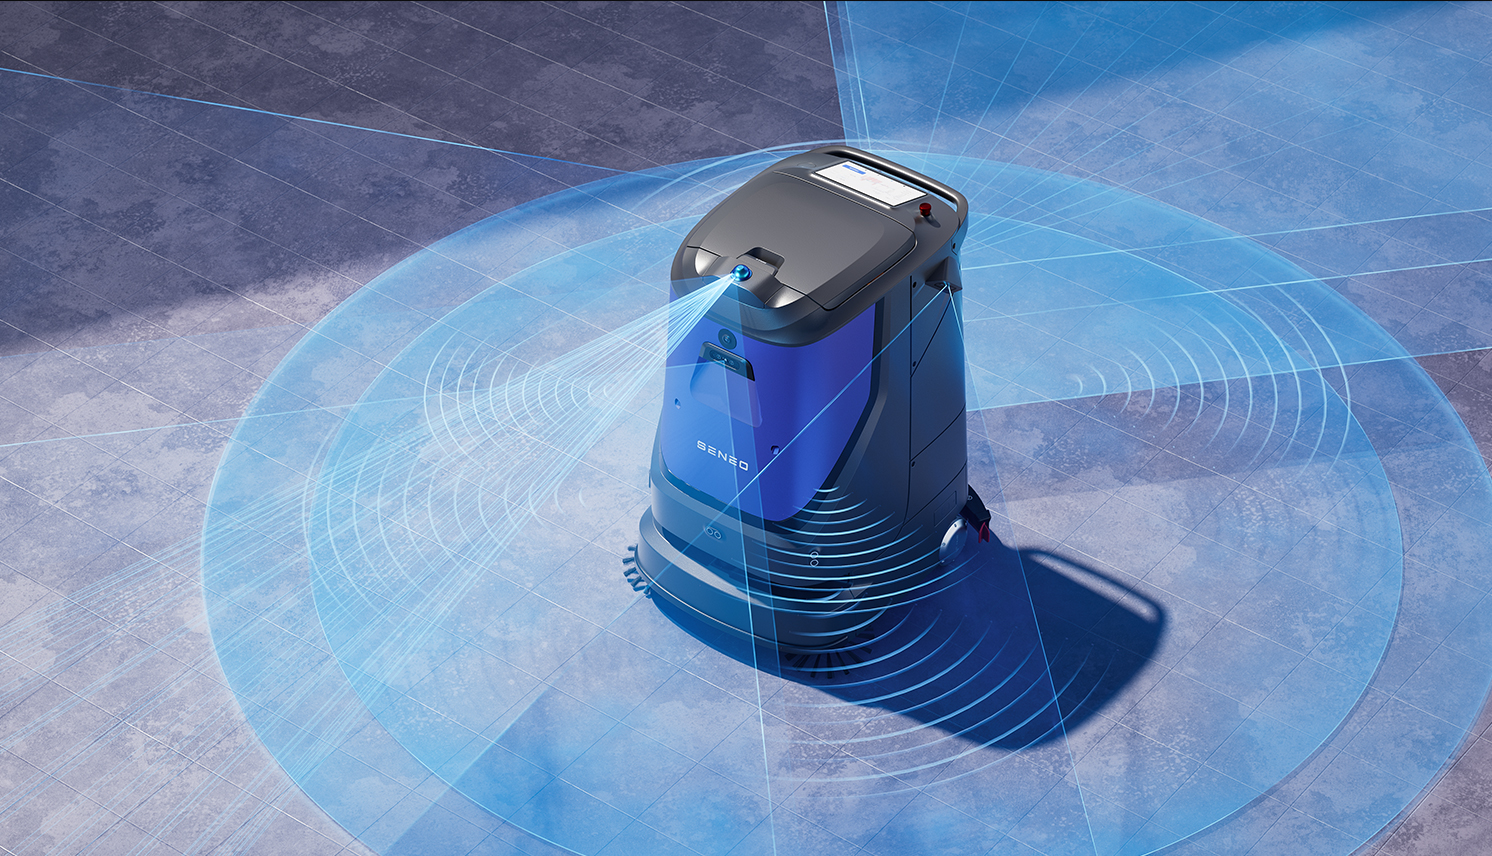
对于商用清洁机器人而言,定位精度直接决定清洁路径是否精准,贴边清扫、断点续扫、跨楼层作业能否稳定落地。很多普通清洁机器人只能做到分米级定位,在长走廊、大面积库区很容易出现定位漂移、迷路、漏扫问题。大犀 SE-R6 清洁机器人依靠多传感器紧耦合融合 SLAM 系统,将定位误差控制在厘米级别,能够在工厂、写字楼、商超等人机混行复杂环境持续稳定作业。
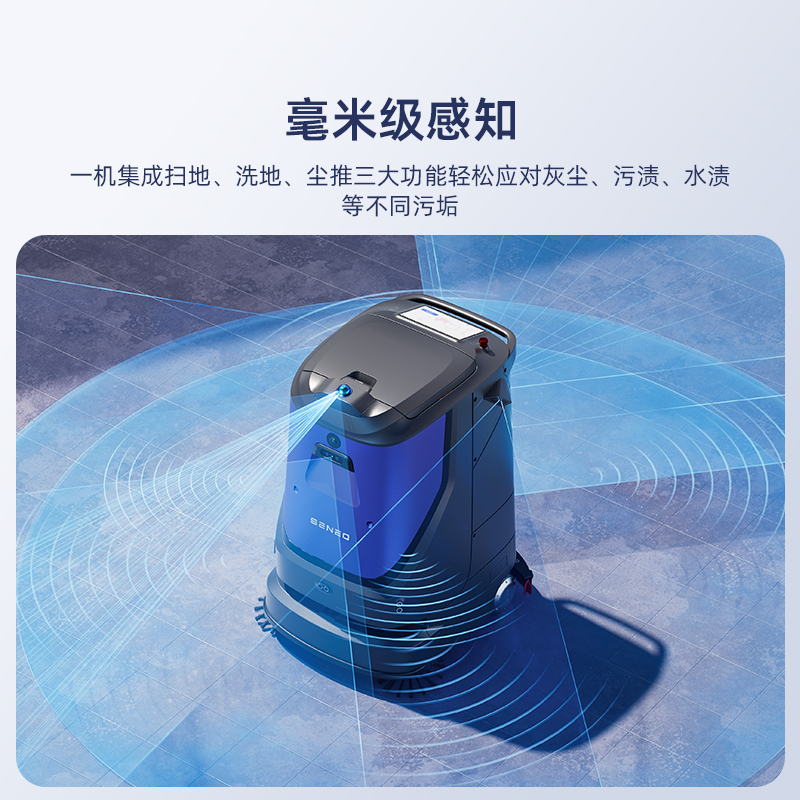
厘米级定位不是单一传感器就能实现,是硬件感知、算法优化、误差补偿三者协同的结果。
| 组成模块 | 核心作用 | 对厘米级定位的价值 |
|---|---|---|
| 360° 激光雷达 | 采集环境三维点云,构建场地几何地图,实时匹配环境轮廓 | 不受光照影响,作为定位主传感器,提供基础几何坐标 |
| AI 视觉相机 | 提取环境纹理特征,识别语义信息,弥补激光雷达特征缺失场景 | 白墙、长走廊等几何特征少的区域,补充纹理特征,减少漂移 |
| IMU 惯性测量单元 | 高频采集机器人角速度、加速度,记录运动姿态 | 填补传感器采样间隙,机器人打滑、转向时实时补偿位姿 |
| 轮式里程计 | 记录车轮转动,推算移动距离 | 基础运动估算,配合打滑检测算法,出现空转时自动降低权重 |
一、激光视觉融合 SLAM,建图与定位同步完成
SLAM 同步定位与地图构建,是厘米级定位的底层算法。机器人首次进场,人工牵引或自主遍历整个作业区域,激光雷达扫描墙体、立柱、货架等物体生成点云地图;视觉相机同步提取墙面标识、门框等纹理特征,两种信息融合生成全局矢量地图。
后续作业时,机器人实时采集现场点云和图像特征,与预存地图做匹配,实时解算自身在空间中的坐标。当环境局部物品临时挪动,算法会区分静态环境特征和动态障碍物,不会因为临时摆放的托盘、纸箱破坏全局定位。
二、多传感器紧耦合融合算法,动态分配权重
大犀 SE-R6 采用紧耦合融合方案,不是简单把各个传感器数据独立处理,而是把激光、视觉、IMU、里程计数据送入统一算力单元实时解算。
环境几何特征丰富(仓库货架区):提高激光雷达权重,依靠点云定位;
长走廊、纯白墙面(几何特征弱):提高视觉纹理特征权重,防止定位漂移;
车轮打滑、急转向:降低里程计权重,依靠 IMU + 激光维持定位。
这套动态权重机制,解决单一传感器短板,保障在不同工况下稳定维持厘米级定位。
三、回环检测 + 误差抑制,消除长时间作业累积漂移
机器人长时间持续作业,各类传感器都会产生微小误差,误差不断累积就会出现定位漂移。大犀 SE-R6 内置回环检测模块,当机器人回到曾经清扫过的区域,算法自动识别匹配历史地图特征,全局优化修正坐标,把累计误差重置,保证长时间作业依旧维持厘米级精度。
同时内置车轮打滑检测机制,当地面有水、油污造成轮子空转,系统立刻识别并屏蔽里程计错误数据,依靠激光 + IMU 继续定位,避免坐标跑偏。
应用场景实测效果介绍
大型物流仓库:货架密集,通道狭长,大面积白墙区域多。SE-R6 厘米级定位稳定沿通道行走,贴边清扫,不会碰撞货架,断点续扫位置精准。
多层甲级写字楼:大堂玻璃隔断、狭长走廊多。精准定位支持对接梯控,自主呼叫电梯,跨楼层作业不会丢失地图。
购物中心:人流大,环境动态变化频繁。厘米级定位保证规划路径稳定,避开临时堆放的货物、行人,清洁区域不重复不漏扫。
常见问题与技术专家解答(FAQ)
Q:场地内货架经常挪动,会不会影响厘米级定位?
A:短期临时挪动不会影响。算法区分静态地图特征和动态障碍物,只有场地整体布局大规模改动,才需要重新建图。
Q:地面有水、油污导致轮子打滑,定位会不会失效?
A:不会。系统具备打滑识别,里程计失效时自动切换激光 + IMU 融合定位,继续保持厘米级精度。
Q:厘米级定位对机器人实际清洁带来哪些直观好处?
A:路径规划更准,贴边清扫误差小;断点续扫位置精准;自主回充电桩对位更可靠,跨楼层作业稳定性更强。
大犀售前咨询热线:400-858-8830,售后专线:400-078-8182,销售经理(大犀厂家唯一电话)电话:19965095753(可加微信),大犀官网: https://www.daxiclean.com。