商用清洁机器人依靠激光雷达、视觉传感器、驱动电机、刷盘吸水系统协同工作,在商场、产业园、车间长期不间断保洁作业时,容易出现各类报警弹窗、语音提示、任务中断。很多报警属于现场环境、耗材脏污、异物缠绕导致的一般性问题,保洁管理人员可以按照标准化流程自查处理,快速恢复任务;遇到硬件类故障,及时提交工单联系售后,避免盲目拆机造成二次损坏。下面整理大犀商用清洁机器人高频报警故障、原因以及分步处理方案。
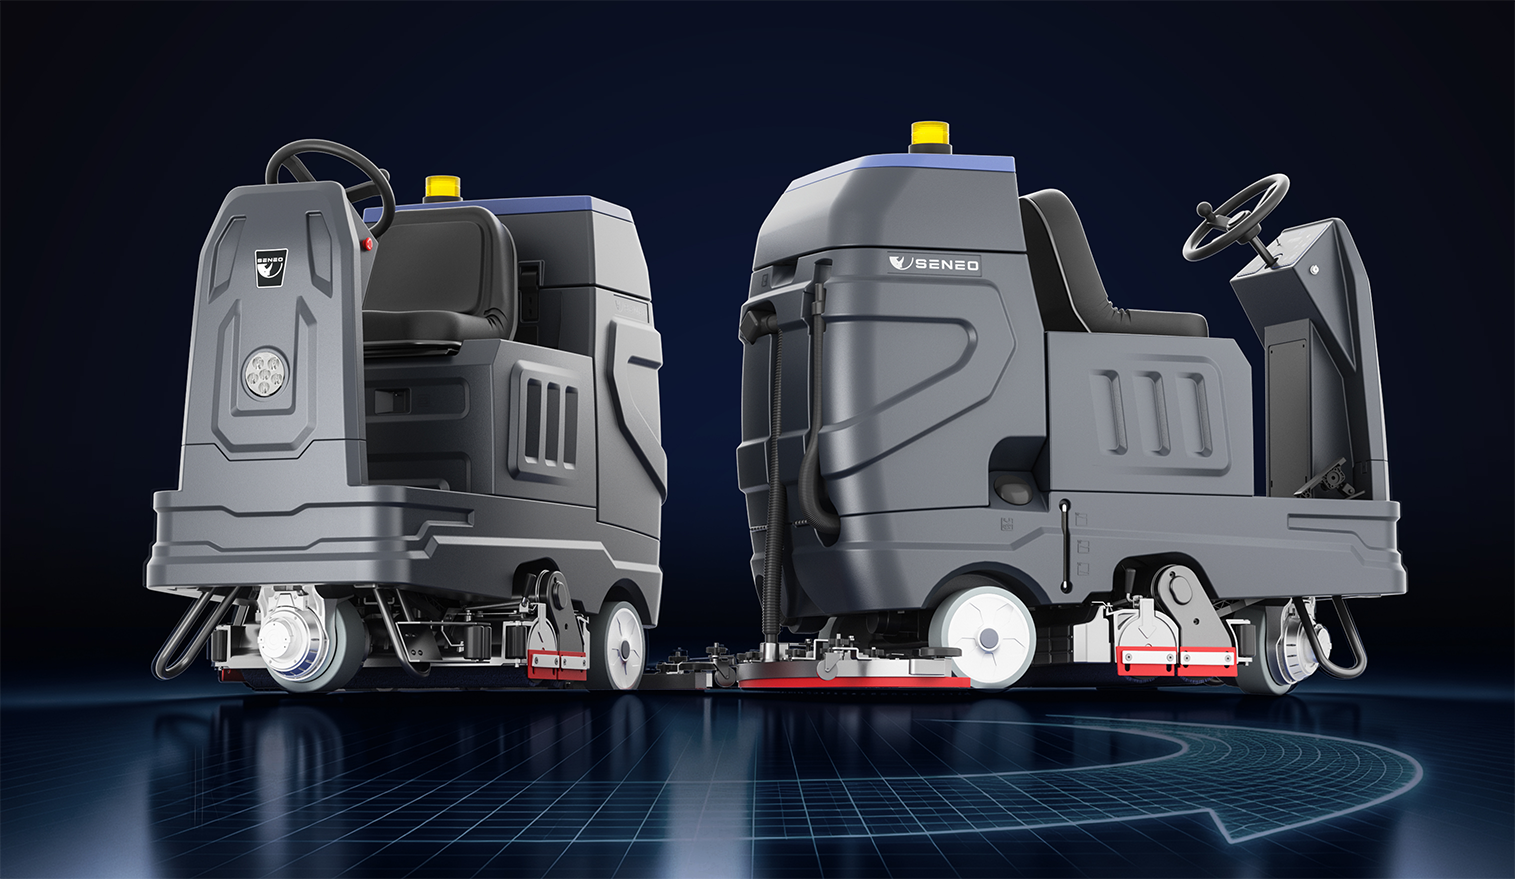
常见报警故障自查表
| 报警提示 | 故障原因 | 快速处理步骤 |
|---|---|---|
| 定位失败 / 地图丢失 | 雷达遮挡、传感器积灰、现场布局改动、反光强干扰 | 1. 擦拭激光雷达、视觉传感器表面灰尘;2. 移走临时堆放的大型物料;3. 原地重启机器人;4. 环境改动大,重新建图保存地图 |
| 无法回充 / 对接失败 | 充电触点脏污、基站周边有遮挡、基站移位、电量过低 | 1. 擦拭机器人和充电基站金属触点;2. 清理基站周边杂物,预留通行空间;3. 手动推送机器人靠近基站重试;4. 长期无法对接,联系售后校准基站 |
| 刷盘过载、刷盘卡住 | 毛发、线缆缠绕刷盘轴承,刷盘变形卡滞 | 1. 关机断电,取下刷盘清理缠绕杂物;2. 检查刷盘有无变形;3. 重新安装到位,开机空载测试转动 |
| 吸水吸力不足、污水报警 | 吸扒胶条磨损、吸污管路堵塞、污水箱浮球卡死、滤网堵塞 | 1. 排空污水箱,清理浮球;2. 拆卸吸扒,清理毛发碎屑;3. 检查胶条是否破损;4. 疏通吸污管道 |
| 驱动轮堵塞 / 行走卡顿 | 轮子缠绕绳子、布条,地面缝隙卡石子 | 1. 断电翻转底盘,清理驱动轮、万向轮异物;2. 手动拨动轮子,确认转动顺畅后重启 |
| 急停报警、安全触发 | 急停按钮按下、防撞缓冲板卡滞 | 1. 旋转复位急停按钮;2. 反复按压防撞板,确认回弹顺畅,清除卡住异物 |
| 水箱未检测、清水 / 污水箱异常 | 水箱未卡紧、液位传感器脏污 | 1. 取出水箱重新安装到位;2. 擦拭液位感应探头;3. 检查密封圈是否脱落 |
| 传感器遮挡报警 | 雷达、红外、下视传感器被灰尘、塑料膜遮挡 | 使用无尘软布轻擦各个传感器镜片,禁止用硬物刮擦镜头 |
| 电池异常、低压告警 | 电池电量不足、充电环境高温、电池保护触发 | 1. 及时回基站充电;2. 充电环境保持通风;3. 频繁低压告警,安排售后检测电池健康度 |
故障排查基础操作规范
优先断电重启:大部分临时程序报错、信号异常,关机等待 30 秒后重新上电,即可恢复正常。
先查外部环境,再查设备:机器人很多定位、避障报警不是设备坏了,而是现场新增货物、反光地面、强光干扰传感器。
清洁传感器务必轻柔:激光雷达、视觉镜头属于精密部件,只用干净无尘软布擦拭,禁止用水直接冲洗传感器仓。
非专业人员不要拆解电控仓、雷达模组、驱动电机,这类部件拆动容易失去质保。
做好故障记录:记下报警文字、发生位置、故障视频,提交售后工单,方便工程师快速判断问题。
应用场景实测效果介绍
某写字楼产业园大犀清洁机器人频繁弹出定位失败报警,任务经常中途暂停。现场排查发现大厅玻璃幕墙反光、地面堆放纸箱遮挡雷达,清理障碍物并擦拭雷达镜头之后,定位稳定性明显提升,很少再出现定位报错。 一处工厂洁净车间机器人持续报刷盘过载,停机检查发现打包带缠绕在刷盘转轴位置,清理异物后恢复正常清扫;保洁团队增加每日下班前刷盘检查步骤,同类报警频次大幅下降。
常见问题与技术专家解答(FAQ)
Q:机器人反复定位失败,擦拭雷达之后还是不行怎么办?
A:如果场地经常调整货架、物料,原有地图特征失效,需要重新建图;如果场地无改动持续定位不稳,联系售后上门校准雷达参数。
Q:吸扒胶条看起来完好,但是吸水一直不干净?
A:除了胶条磨损,还要检查吸污管有没有弯折堵塞、污水箱密封不严、吸水风机异常,逐一排查。
Q:机器人报警之后,还能不能切换成手动模式继续保洁?
A:部分报警如水箱、刷盘告警,解除故障后可以手动运行;安全类、雷达硬件故障,系统会限制运行,不建议强制使用。
Q:传感器可以用水冲洗吗?
A:严禁直接冲水,水汽进入雷达、视觉模组内部会造成永久损坏,只允许干布或者微湿无尘布擦拭。
Q:多久做一次传感器预防性清洁?
A:粉尘多的车间建议每日擦拭雷达和防撞传感器;商场、写字楼环境,每周定期清洁一次即可。
大犀清洁设备提供线上远程故障指导、上门维保服务,设备报警故障无法自行解决,可联系电话:19965095753。