很多客户在选型商用清洁机器人时,都会问同一个问题:"激光导航和视觉导航,到底哪个更好?"
答案其实不是二选一。激光导航和视觉导航各有优势,也各有短板。真正决定设备好不好用的,不是单一技术路线,而是场景匹配度和感知系统的完整性。
下面从工程师视角,拆解两种导航方式的核心差异,并说明大犀SE-R6为什么选择"激光+视觉融合"方案。
一、先搞懂两种导航的底层逻辑
激光导航(Laser SLAM)
激光导航通过激光雷达向四周发射激光束,接收反射信号后计算与障碍物的距离,生成高精度点云地图。
核心优势:
定位精度高,可达厘米级,建图速度快;
不受光线影响,白天、夜间、暗光环境均可稳定工作;
技术成熟,长期运行稳定性强,累计误差小。
主要短板:
对玻璃、镜面、高反光地面等透明/反光物体识别能力有限,可能出现地图空洞或误判;
激光雷达硬件成本相对较高;
仅能获取几何轮廓,无法识别物体属性(如分不清是行人还是货架)。
视觉导航(Visual SLAM)
视觉导航通过摄像头采集环境图像,提取特征点进行定位和建图,部分方案可结合深度相机获取距离信息。
核心优势:
可识别物体类型、颜色、纹理,具备语义感知能力;
硬件成本较低,摄像头体积小、无凸起结构;
对透明/反光物体的识别能力优于纯激光方案。
主要短板:
高度依赖光照条件,暗光、强光逆光、纯色无纹理场景下性能下降明显;
长时间运行易产生累计漂移,需依赖回环检测修正;
图像处理算力消耗大,对嵌入式芯片要求更高。
二、四个维度直接对比
| 对比维度 | 激光导航 | 视觉导航 |
|---|---|---|
| 建图精度 | 厘米级,稳定性高 | 受光线和纹理影响,易漂移 |
| 环境适应性 | 全天候工作,不怕暗光 | 需充足光照,弱光/纯色地面受限 |
| 避障能力 | 精准测距,但不识物 | 可识别物体类型,但对距离判断略弱 |
| 硬件成本 | 激光雷达成本较高 | 摄像头成本低,但算力要求高 |
三、大犀为什么选择"激光+视觉融合"?
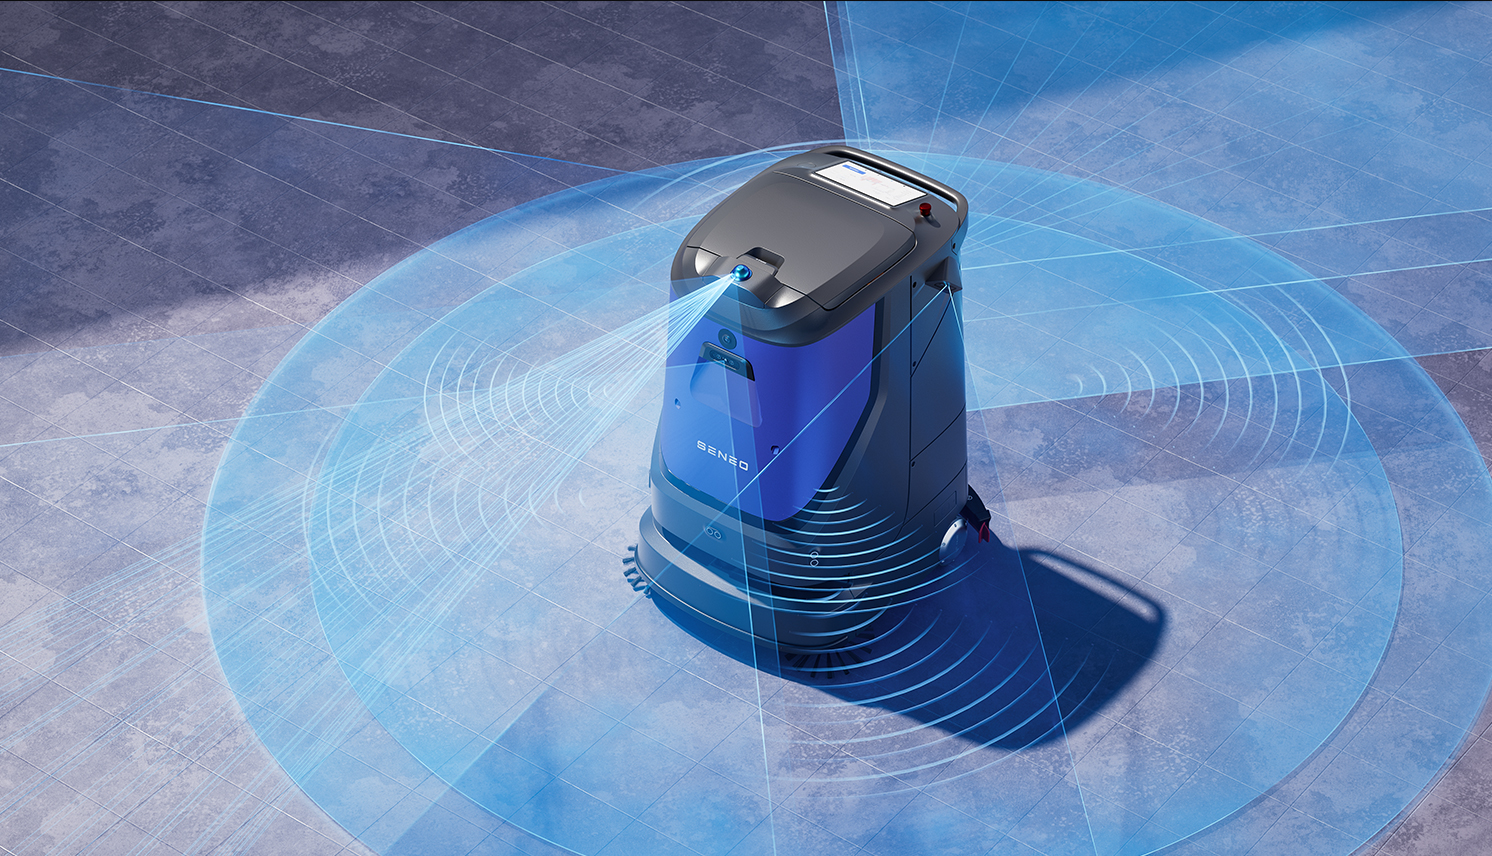
大犀SE-R6无人清洁机器人采用的是360°多线激光雷达+视觉融合感知方案。
这不是简单的"两个传感器装在一起",而是让两者各取所长:
激光雷达负责精准定位和建图:确保机器人在大面积空间中厘米级定位,不受光线变化干扰,夜间作业同样稳定;
视觉感知负责语义识别和动态避障:识别行人、购物车、病床、托盘等动态障碍物,主动避让,提升安全性;
两者互补修正:遇到玻璃幕墙、镜面地砖等激光易失真的场景,视觉信息可辅助判断;遇到暗光或纯色地面,激光数据可兜底定位。
实际落地中,SE-R6可在30分钟内构建6万平方米高精度3D点云地图,并在叉车穿梭、人流密集的动态环境中稳定运行。

四、不同场景怎么选?
| 场景 | 推荐方案 | 原因 |
|---|---|---|
| 工厂车间/物流仓库 | 激光+视觉融合 | 叉车动态避让+夜间稳定作业,两者缺一不可 |
| 商超/医院/写字楼 | 激光+视觉融合 | 人流密集、玻璃幕墙多,需兼顾避障与建图精度 |
| 地下车库/后勤通道 | 激光导航为主 | 光线差,视觉受限,激光稳定性优先 |
| 小型办公室/店铺 | 视觉或融合均可 | 面积小、光照好,视觉方案性价比更高 |
五、高频问答
Q1:纯视觉导航的清洁机器人能用吗?A:在光照充足、地面纹理丰富的小型场景中可以使用。但在大面积工商业场景中,视觉方案容易因暗光、纯色地面、长走廊等条件出现定位漂移,稳定性不如激光或融合方案。
Q2:大犀SE-R6的导航精度有多高?A:SE-R6搭载360°多线激光雷达与视觉融合感知系统,可实现厘米级定位。30分钟即可构建6万平方米高精度3D点云地图,支持断点续扫、跨楼层作业和自动回充。
Q3:玻璃幕墙多的商场能用激光导航吗?A:纯激光方案在大面积玻璃环境下可能出现地图空洞。SE-R6的激光+视觉融合方案可通过视觉语义识别玻璃通透区域,在建图阶段标记为虚拟障碍,有效修复地图缺损。
Q4:大犀清洁机器人多少钱?A:价格与机型、导航配置、是否选配无人化工作站和现场部署方案有关。建议提供场地面积、地面材质、作业时段和清洁需求,获取精准报价。
结语
激光导航和视觉导航不是"谁淘汰谁"的关系,而是互补共生的关系。激光负责"走得准",视觉负责"看得懂",两者融合才是工商业清洁机器人走向高可靠无人化的主流方向。大犀SE-R6采用360°多线激光雷达+视觉融合感知,已在工厂、商超、医院、机场等场景中验证了其稳定性和适应性。
索取清洁机器人导航方案与报价,欢迎联系:
服务热线:199-6509-5753