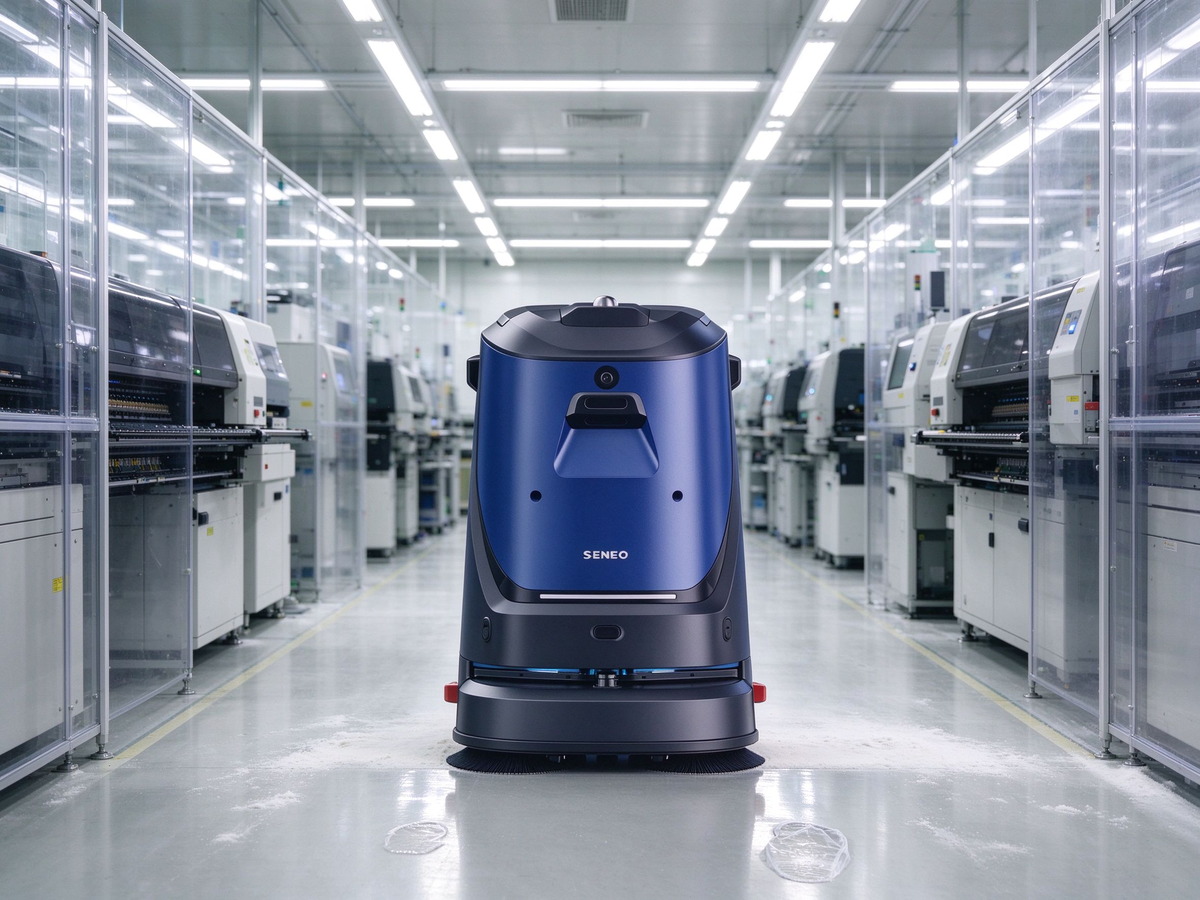
无人驾驶洗地机能不能真正"无人",核心不在刷盘多大、水箱多深,而在导航雷达能不能在复杂环境里认路、避障、不迷路。工厂车间金属反光、叉车穿梭、粉尘弥漫,家用机器人的导航方案搬过来直接趴窝。下面拆解工业级导航雷达的技术原理,并给出源头厂家直供型号。
一、导航雷达的三代技术演进
第一代:随机碰撞式早期扫地机器人靠物理碰撞感知边界,走到哪算哪,效率极低,完全不适合工业场景。
第二代:单线激光雷达+磁条/二维码在地面铺设磁条或二维码,机器人沿固定路线行驶。优点是成本低,缺点是路线固定、无法适应场地变化,车间调整设备布局就要重新铺磁条,维护成本高。
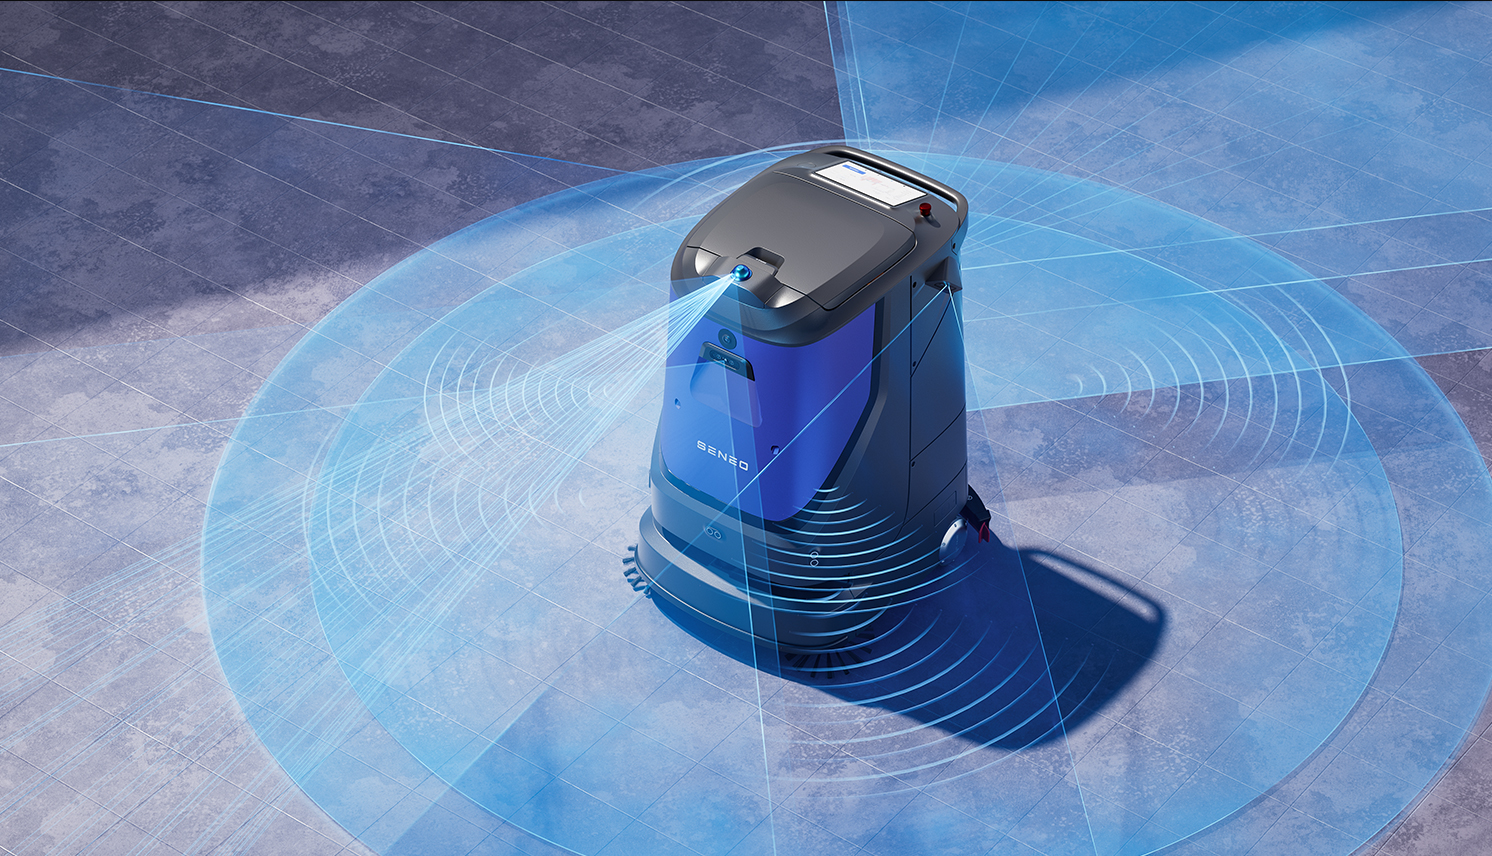
第三代:3D激光雷达+多传感器融合+SLAM这是当前工业级无人驾驶洗地机的主流方案。3D激光雷达向周围环境发射激光,根据反射信号识别墙体、立柱、设备边缘,结合视觉传感器、超声波雷达、轮速信息完成实时定位,无需铺设任何地面标识。
二、核心技术拆解:3D激光雷达+SLAM怎么工作
1. 3D激光雷达:机器人的"眼睛"
3D激光雷达通过发射激光脉冲并测量反射时间,构建周围环境的三维点云地图,精度可达毫米级。以Livox Mid-360为例,具备360°×59°超宽视场角,10%反射率下探测距离达40米,每秒输出20万点云数据。
水平扫描:识别墙体、立柱、设备边界,构建平面地图
垂直扫描:识别悬空障碍物(如货架悬臂、管道)和地面落差,防止碰撞和跌落
低光/粉尘环境:激光雷达不受光线影响,在夜间、粉尘、水雾环境中仍能稳定工作
2. SLAM算法:边建图边定位
SLAM(Simultaneous Localization and Mapping,即时定位与地图构建)是导航的核心算法。机器人在未知环境中移动时,同步完成两件事:
建图:根据激光雷达扫描数据,实时构建环境地图
定位:将实时扫描数据与已构建地图匹配,确定自身位置和姿态
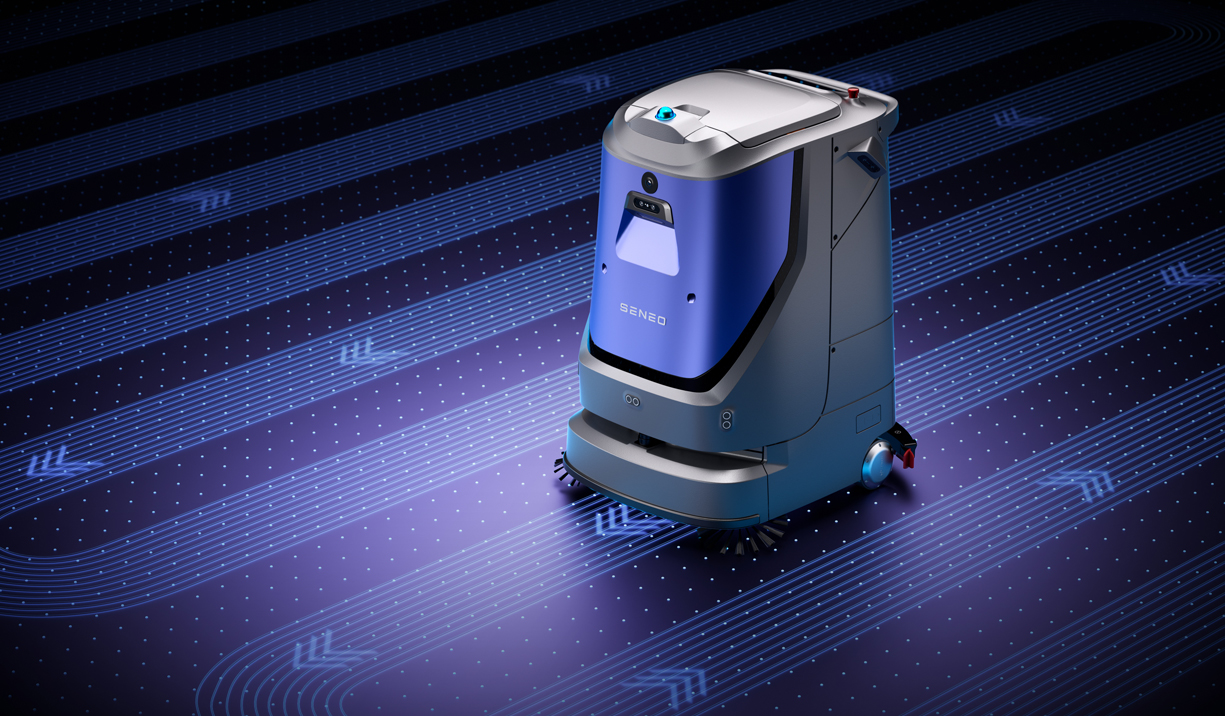
大犀SE-R6搭载的SLAM系统,30分钟即可构建6万平方米高精度3D点云地图,后续作业沿最优路径执行,无需人工干预。
3. 多传感器融合:单一传感器会失效
车间环境复杂,金属设备反光、玻璃隔断透明、粉尘遮挡,单一激光雷达容易误判。工业级方案采用多传感器融合:
| 传感器 | 作用 | 应对场景 |
|---|---|---|
| 3D激光雷达 | 空间结构识别、高精度定位 | 墙体、立柱、设备边界 |
| 2D激光雷达 | 平面扫描、近距离定位 | 通道宽度、贴边距离 |
| RGBD视觉相机 | 深度信息、障碍物识别 | 行人、叉车、临时堆放物 |
| 鱼眼相机 | 扩大视觉覆盖范围 | 近距离盲区、低矮障碍物 |
| 超声波雷达 | 近距离障碍物检测 | 玻璃、透明材质 |
| 防跌落传感器 | 识别台阶、坑洼 | 月台边缘、地坑 |
| 防碰撞装置 | 接触风险缓冲/停机 | 紧急制动保护 |
当某一种传感器受环境影响时,其他传感器提供辅助判断,降低单一传感器失效对定位和避障的影响。
三、动态避障:怎么做到不撞叉车、不碰行人
工厂避障的难点在于动态障碍物多——叉车随时转弯、工人走来走去、托盘临时堆放。工业级方案采用分层避障策略:
| 避障层级 | 触发距离 | 动作 |
|---|---|---|
| 远距离感知 | 5-10米 | 识别障碍物类型,提前规划绕行路径 |
| 中距离减速 | 1-2米 | 遇行人主动停驻,遇叉车预判轨迹避让 |
| 近距离急停 | <0.5米 | 紧急制动,防止碰撞 |
大犀SE-R6搭载360°多线激光雷达+视觉融合感知系统,遇叉车自动避让、遇工人主动停驻、遇窄通道精准穿行,全程无需人工干预。这种动态避障能力让机器人可以在生产间隙甚至生产过程中作业,不用等停产清洁。
四、自动回充与断点续扫:24小时不间断
工厂24小时不停转,清洁设备必须跟得上。自动回充不是简单的"没电了回去充",而是低电量自主返航+快充+断点续扫的完整闭环:
低电量自主返航:电量低于阈值(通常20%)时,机器人自动中断当前任务,返回充电桩或工作站
工业级快充:SE-R6配备80Ah磷酸铁锂电池,满电续航4-5小时,换班间隙2小时快充,下一个班次继续作业
断点续扫:充完电后自动回到中断位置继续作业,不重复清扫、不遗漏区域
选配无人化工作站:自动充电、自动加清水、自动排污水、自动添加清洁剂,实现真正的24小时不间断运行
五、大犀SENEO源头厂家直供型号
大犀SENEO依托安徽橙犀科技10万㎡智造基地,钣金、滚塑、喷塑、总装全链路自产,源头厂家直供,无中间商差价:
| 型号 | 类型 | 清洁效率 | 核心配置 | 厂家直供价 |
|---|---|---|---|---|
| SE-R6 | 无人洗地机器人 | 约2700㎡/h | 360°多线激光雷达+视觉融合,45KG对地压力,120L双水箱,80Ah磷酸铁锂,2小时快充 | 咨询报价 |
SE-R6核心参数:
清洁功能:扫地+洗地+尘推三合一
对地压力:45KG,配合820rpm滚刷转速,一遍剥离顽固污渍
清洁效率:约2700㎡/h,单班覆盖上万平米
水箱容量:120L(60L清水+60L污水)
电池续航:80Ah磷酸铁锂,满电续航4-5小时,2小时快充
导航避障:360°多线激光雷达+视觉融合,厘米级定位
自动化:自动充电、自动加水排污、断点续扫、跨楼层作业
调度管理:车端APP+移动端APP+云平台三端联动
六、源头厂家直供 vs 渠道采购
| 对比维度 | 源头厂家直供 | 经销商/渠道 |
|---|---|---|
| 价格 | 工厂出厂价,无中间差价 | 加价15%-30% |
| 配件供应 | 自有工厂生产,常年现货 | 依赖厂家调货,可能断供 |
| 售后响应 | 厂家工程师直接对接 | 需经经销商转达,响应慢 |
| 定制能力 | 支持电池、刷盘、水箱按需配置 | 标准配置,定制空间小 |
| 质保 | 整机1年,核心部件2-3年 | 质保政策不统一 |
常见问题
激光雷达在粉尘环境里会不会失效?
不会。激光雷达不受光线影响,在粉尘、水雾环境中仍能稳定工作。但传感器表面积尘会影响精度,日常维护需定期清洁雷达表面。
车间经常调整设备布局,地图要重建吗?
不需要全部重建。SLAM系统支持局部地图更新,场地发生明显变化时,机器人会自动识别并更新受影响区域的地图,无需重新全场建图。
多台机器人能协同作业吗?
可以。SE-R6支持云端调度平台统筹清洁进度,多台机器人分区作业,共享地图数据,避免重复清扫,实现协同覆盖。
地下车库能导航吗?
可以。地下车库光线暗、柱子多、通道窄,SE-R6的3D激光雷达+视觉融合方案在低光环境下仍能稳定定位,支持自适应贴边清扫,精准识别墙面边界和动态障碍物。
售前热线:199-6509-5753 官网:https://www.daxiclean.com/