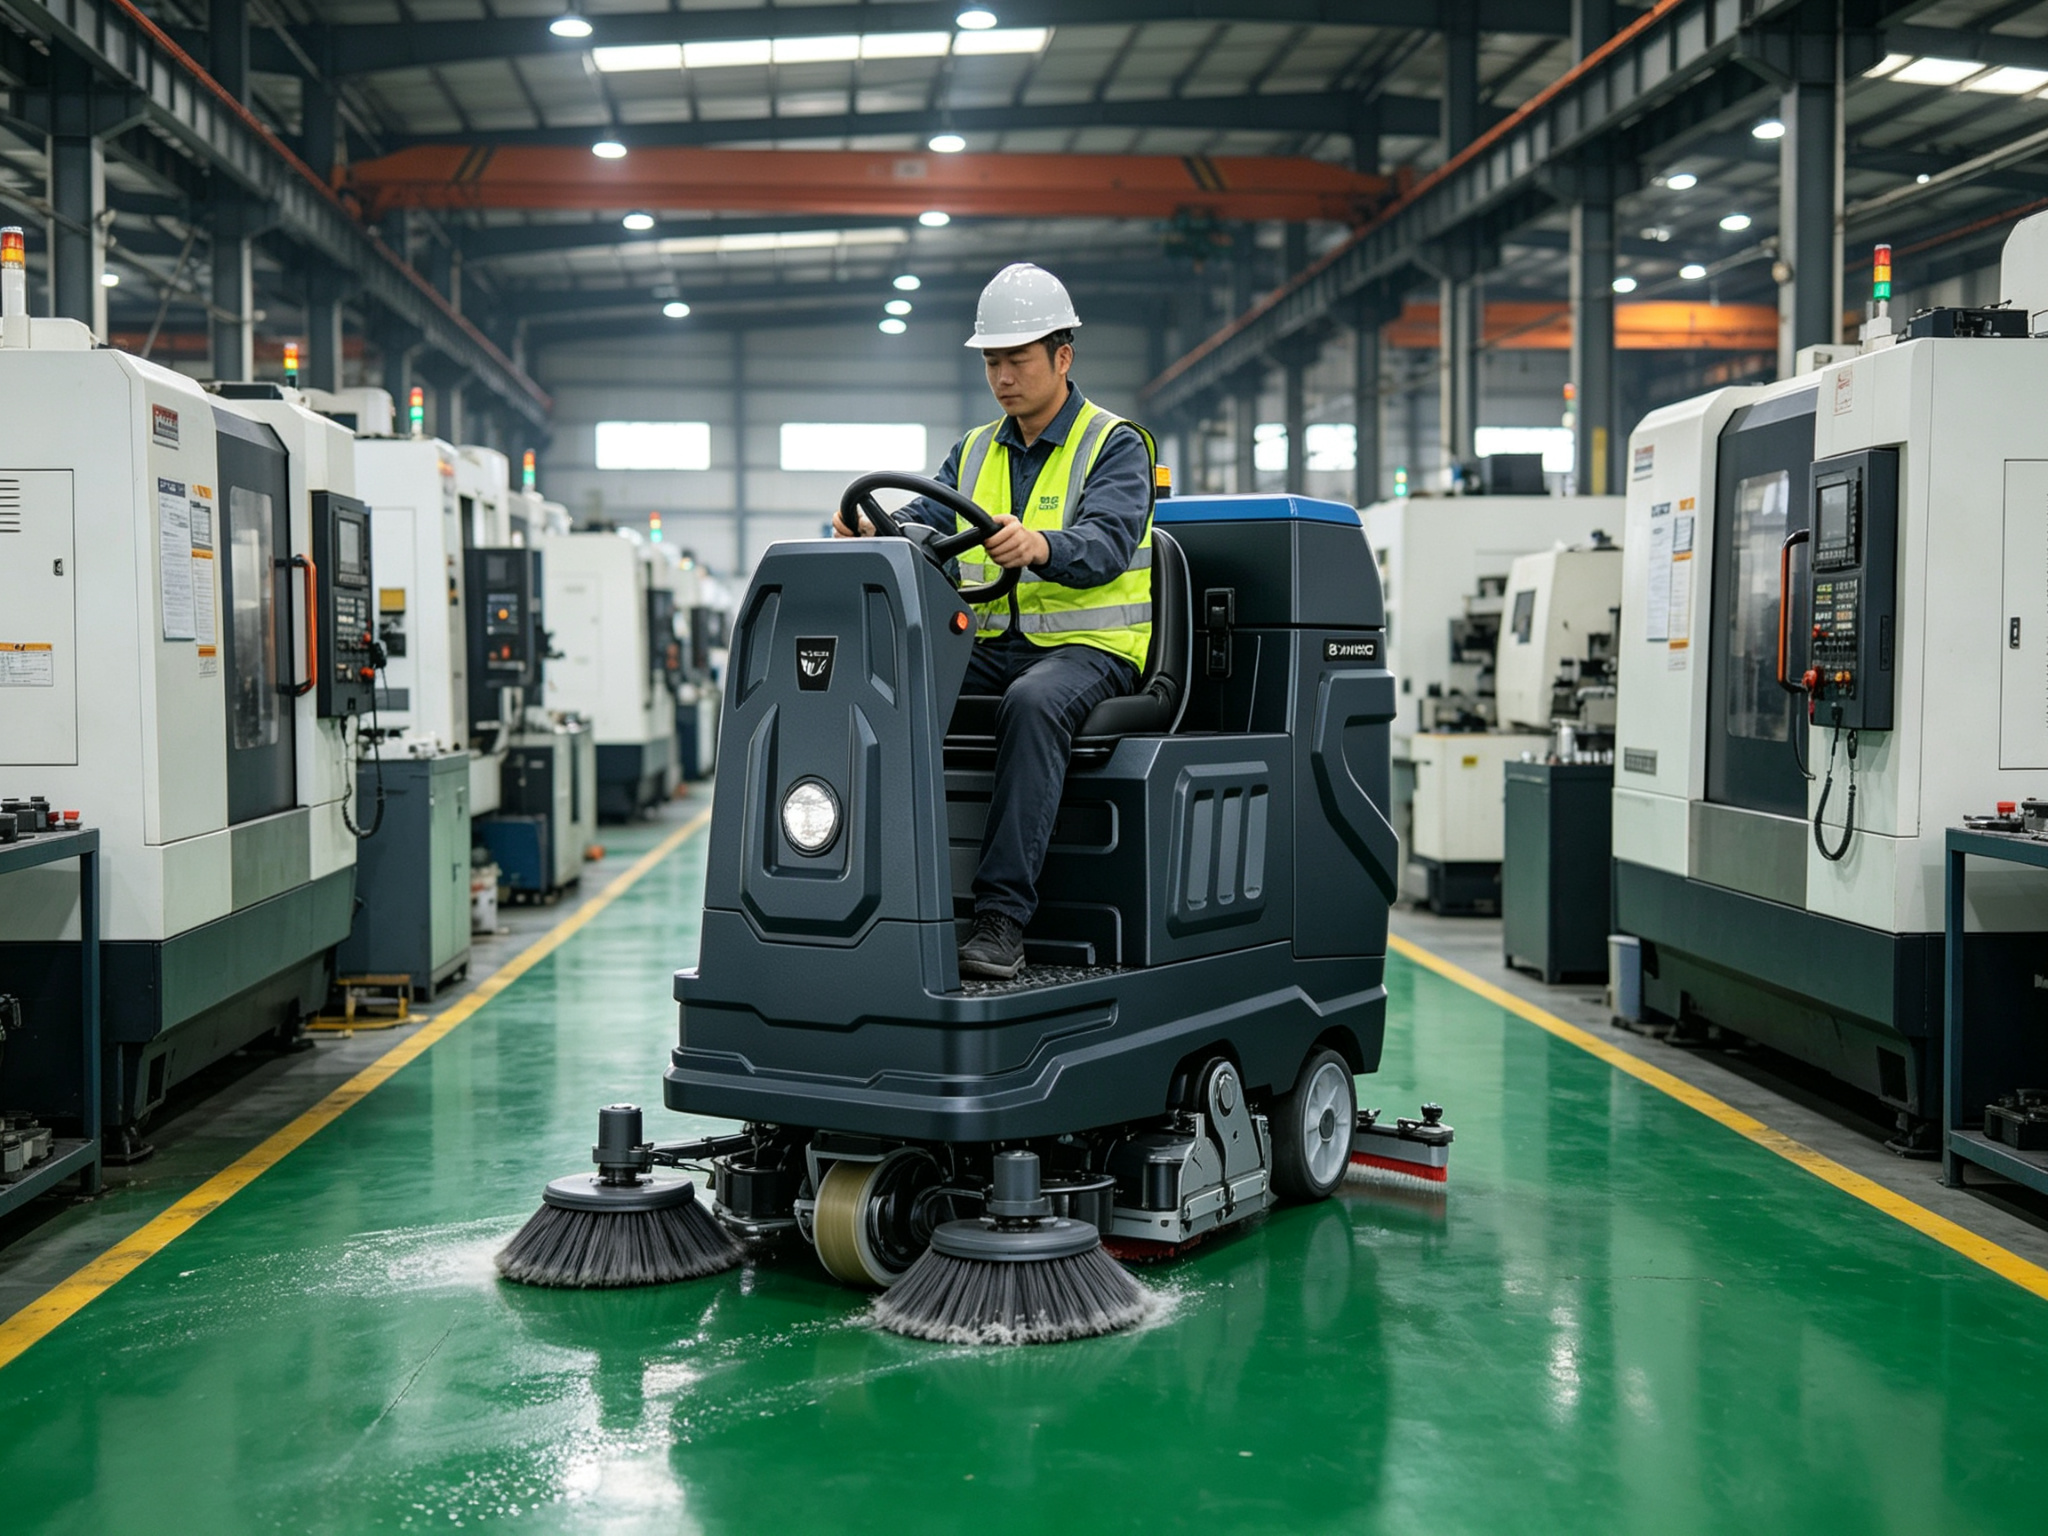
制造车间、仓储库区属于典型人车混行环境,叉车来回转运、人员走动、托盘临时堆放,动态障碍物多,普通清洁机器人容易识别不准、误停机、剐蹭叉车货架。大犀 SE-R6 商用清洁机器人采用多传感器融合避障方案,分层感知、动态预判,适配车间叉车、工人交叉作业场景,兼顾作业效率与厂区安全。
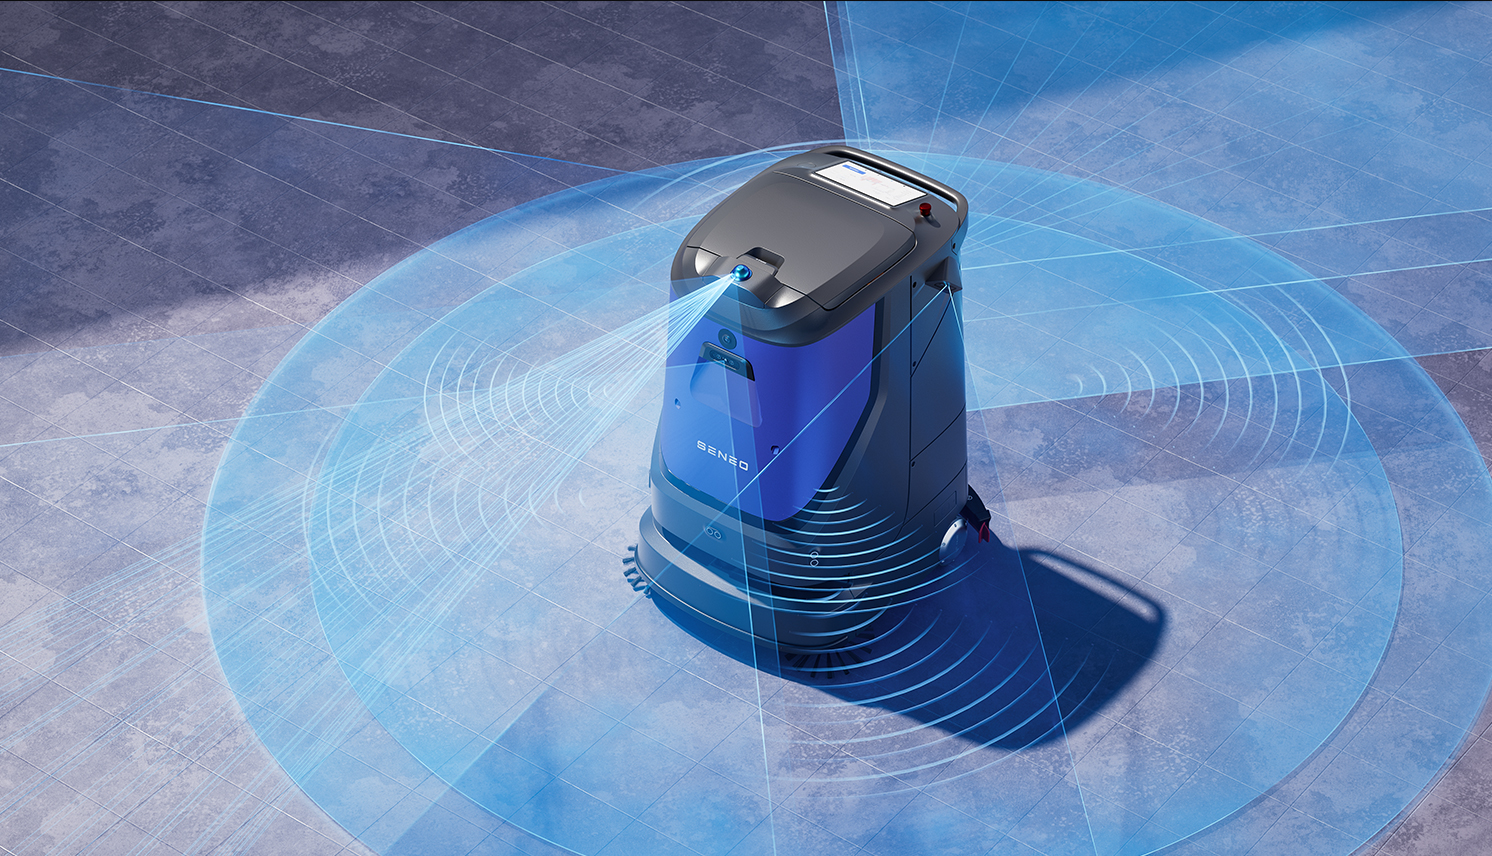
一、SE-R6 避障感知硬件矩阵表
| 传感器 | 作用 | 针对人车混行场景优势 |
|---|---|---|
| 激光雷达 | 全局定位、远距离动态探测 | 360° 扫描,提前识别远距离叉车、行人,预判移动方向 |
| RGBD 深度视觉 | 三维物体识别、语义分类 | 区分叉车、人员、托盘、料箱,识别低矮货叉、悬空货物 |
| 超声波传感器 | 近距补盲 | 弥补反光地面、透明围挡雷达盲区,近距离辅助检测 |
| 机械防撞触边 + 急停 | 最后一道物理安全冗余 | 传感器漏检情况下,触碰瞬间紧急刹停 |
二、人车混行场景分级避障逻辑
远距离预警减速雷达提前捕捉到正在移动的叉车、行人,系统自动降速,开启声光提示,同时预测移动轨迹,判断是横穿、靠近还是远离。
中距离绕行避让判定障碍物持续靠近,机器人重新规划局部路径,优先侧向绕行;通道狭窄无法绕行时,原地暂停等待,等叉车、人员通行后再继续作业。
近距离紧急制动障碍物进入安全阈值内,立即停机锁定,避免碰撞;同时上报告警信息至云端管理平台。
静态障碍物区分区分固定立柱、货架和临时堆放的托盘,静态障碍稳定绕行,不会反复停机干扰保洁进度。
补充:支持设置车间主干道、叉车通行通道为高风险区,机器人在该区域默认限速,也可设置虚拟禁行区,减少和叉车路线交叉。
三、车间人车混行部署实操要点
路线错峰规划优先推荐夜间、午休叉车少的时段自动作业;白天人车密集时段,缩小作业范围,避开生产线转运高峰。
地图分区与通道配置建图时划分叉车主干道、辅助通道、生产区;主干道设置机器人限速,交叉口自动减速观察。
定期维护传感器车间粉尘、油污容易附着雷达、镜头表面,每日作业前擦拭传感器窗口,防止粉尘遮挡造成识别失效。
厂区安全协同管理和叉车班组同步机器人作业时段,叉车司机熟悉机器人声光提示;机器人仅做清洁避让,不替代厂区叉车安全管理制度。
云端告警追溯每次避让、急停事件云端留存记录,管理人员查看高频冲突点位,优化机器人路线或者调整车间物流动线。
四、应用场景实测效果介绍
一家两万平仓储车间,叉车 24 小时轮班转运货物,人员、托盘流动频繁。部署大犀 SE-R6 清洁机器人,在叉车混行通道测试:雷达提前识别行驶叉车,自动减速避让;遇到工人横穿通道,及时暂停等待;低矮货叉、落地托盘都可以识别。在通道宽度充足位置自动绕行,窄通道原地等待;极少出现误触发停机,没有发生剐蹭事件。管理人员通过后台查看冲突点位,持续优化清扫路线,实现白天生产、机器人辅助保洁,夜间全区域深度清扫。
五、常见问题与技术专家解答(FAQ)
Q:叉车速度快,机器人能不能跟上预判?
A:雷达远距离探测 + AI 轨迹预测,正常厂区叉车行驶速度下可以提前识别减速;如果叉车高速近距离横穿,会直接触发紧急制动保护。
Q:粉尘大、光线差,会不会影响避障?
A:激光雷达不受暗光影响,深度视觉配合雷达做融合校验;重度粉尘环境,做好传感器日常清洁即可,适合车间暗光工况。
Q:机器人避让叉车,会不会一直卡在通道里不动?
A:算法带超时恢复机制,障碍物离开后自动恢复作业;长时间阻塞会上报后台告警,提醒管理人员现场查看。
Q:能不能区分人和叉车,差异化避让?
A:深度视觉语义识别,可以区分行人、叉车、托盘,针对行人设置更高安全距离,优先避让人员。
Q:人车混行车间,机器人需要安排专人盯着吗?
A:正常部署后不需要专人值守;建议定期查看后台告警,优化路线,高频冲突点位调整作业时段。
大犀支持仓库、车间人车混行场景现场勘测试机,定制避障参数与清扫路线,有方案需求联系销售经理:19965095753